무게중심이 손잡이 밖에 있는 500 g 주전자를 네 손가락으로 감싸 잡았다. 목표는 주전자를 12 cm 들어 올려 60° 기울인 뒤, 공중에서 붓기 직전 자세로 되돌리는 것이다. 두 실행에서 주전자는 각각 120.56 mm와 120.25 mm 올라갔고 약 58.7° 회전했다. 정지 후 힘의 평형은 반복마다 달랐다.
들어 올리기 → 기울이기 → 공중 복귀
두 영상은 각 실행에서 기록한 손·주전자 자세와 접촉력을 2배속으로 재생한다. 영상은 lift 시작부터 약 13.6초이며, 주황 점은 하중이 작용하는 접촉점이다. 분홍색 새끼손가락이 손잡이 아래로 빠지는지, 기울였다 돌아올 때 주전자가 손에 대해 돌아가는지를 두 시점에서 볼 수 있다.
주전자에서 손이 버텨야 하는 하중
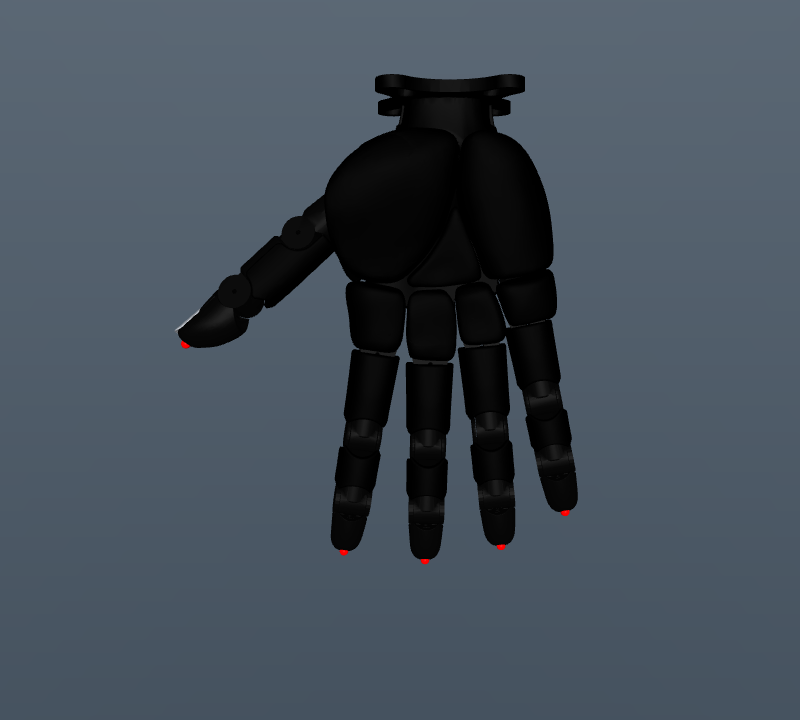
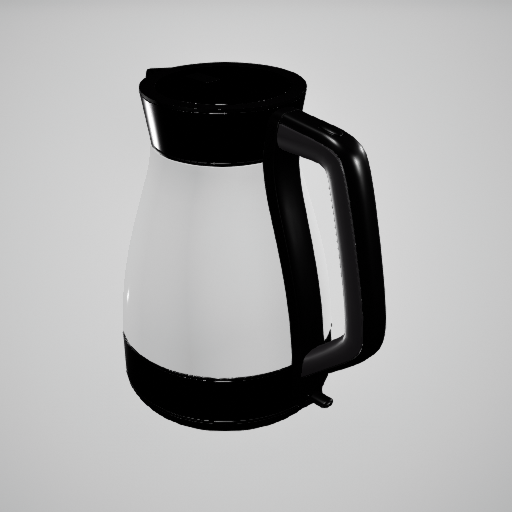
주전자 무게는 4.905 N이다. 주전자가 똑바로 섰을 때 손잡이 기준점과 무게중심의 수평 거리는 약 115 mm다. 손잡이를 축으로 보면 중력은 약 0.56 N·m의 모멘트를 만든다. 따라서 위로 4.905 N을 지지하더라도, 접촉점들의 힘이 이 모멘트를 상쇄하지 못하면 주전자가 기운다.
두 실행에 적용한 물리·동작 조건
| 항목 | 설정 |
|---|---|
| 손과 물체 | Wuji Hand 2.1 오른손 기본 모델, 20관절. 주전자의 질량·무게중심·관성 동일. |
| 접촉 재질 | 미끄럼 마찰계수는 손 1.0, 손잡이 0.6. 손 접촉 형상의 재질 우선순위가 높아 손–손잡이 접촉에 적용된 계수는 1.0. |
| 접촉 계산 | 물리 간격 2 ms, 하위 스텝 1회. 내부 접촉 검출, multiCCD 사용, hydroelastic 면 접촉 해제. elliptic, impratio=10, condim=3, 손의 solref=(0.008, 1). |
| 손목과 동작 | 물리적 구속으로 손목을 이동 목표에 연결. 손목 상승 명령은 123.4 mm, 주전자의 목표 상승량은 120 mm. 기울임은 손잡이 부근을 회전 중심으로 설정. |
| 시간 순서 | 초기 정착 1초 → 압착 8초 → 유지 2초 → lift 6초 → 유지 3초 → pour 6초 → 유지 3초 → 복귀 6초 → 유지 3초. |
네 손가락이 손잡이 안에서 함께 하중을 받는 자세
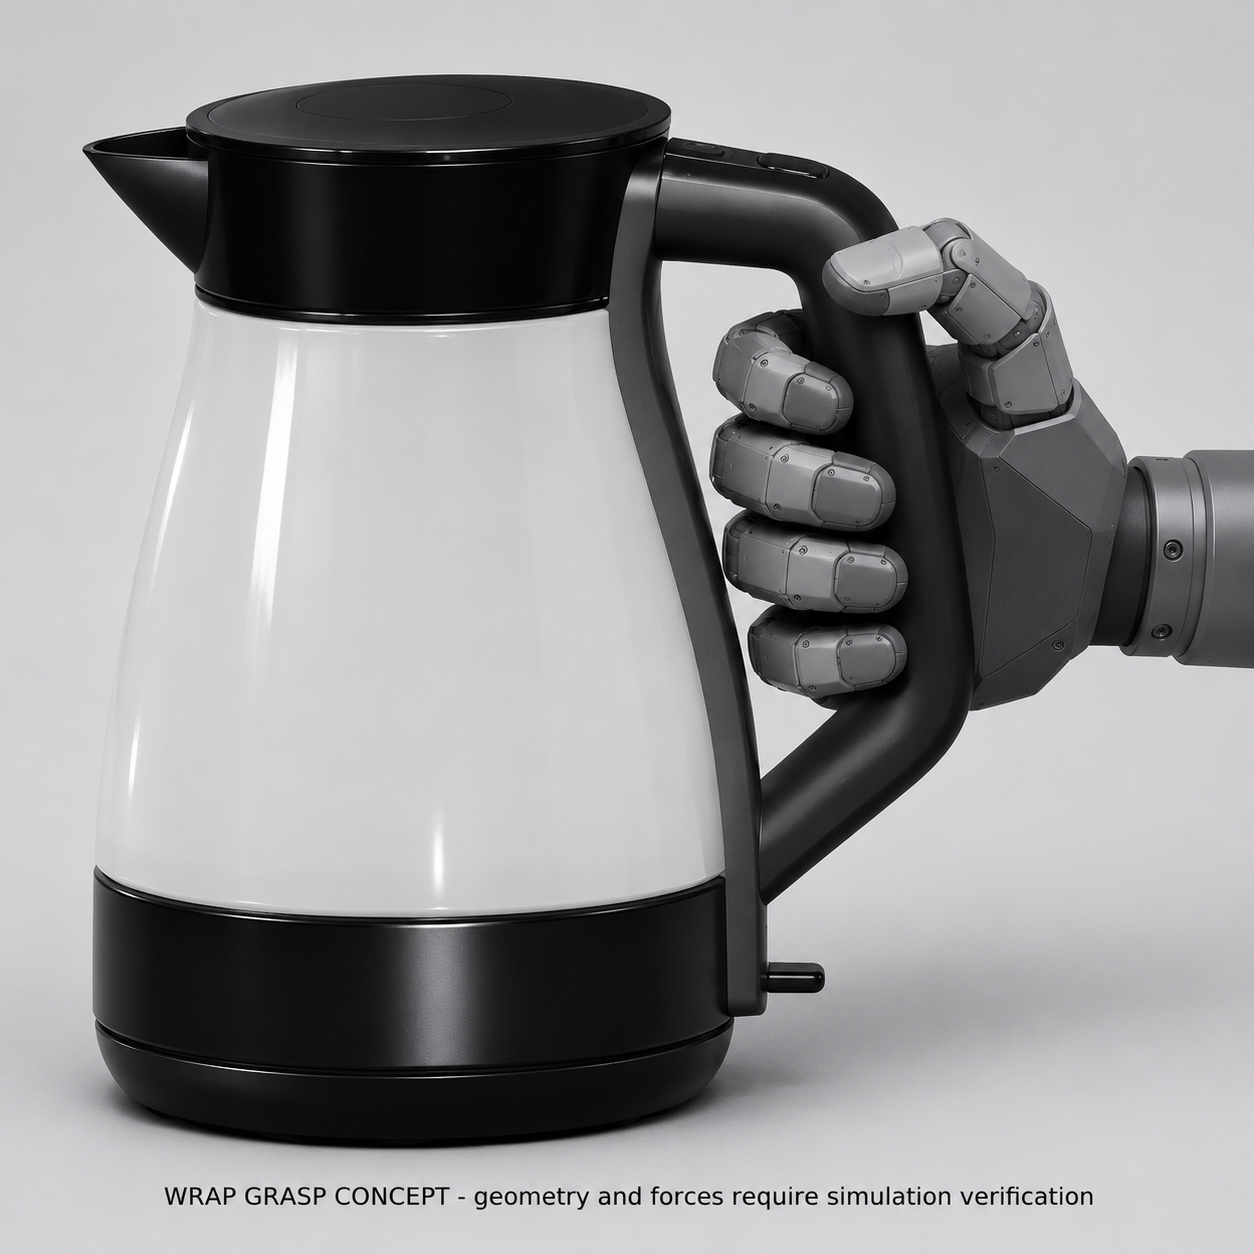
먼저 손잡이 기둥을 사각 블록으로 단순화했다. 위에서 보아 손가락과 손바닥이 대향면을 누를 수 있는지 확인하고, 측면에서는 위·아래 접촉 위치 사이에 중력 모멘트를 버틸 거리가 있는지 살폈다. 어느 마디를 붙일지 지정하는 대신, 접촉점에서 전달할 수 있는 힘과 관절에 걸리는 토크로 후보를 비교했다.
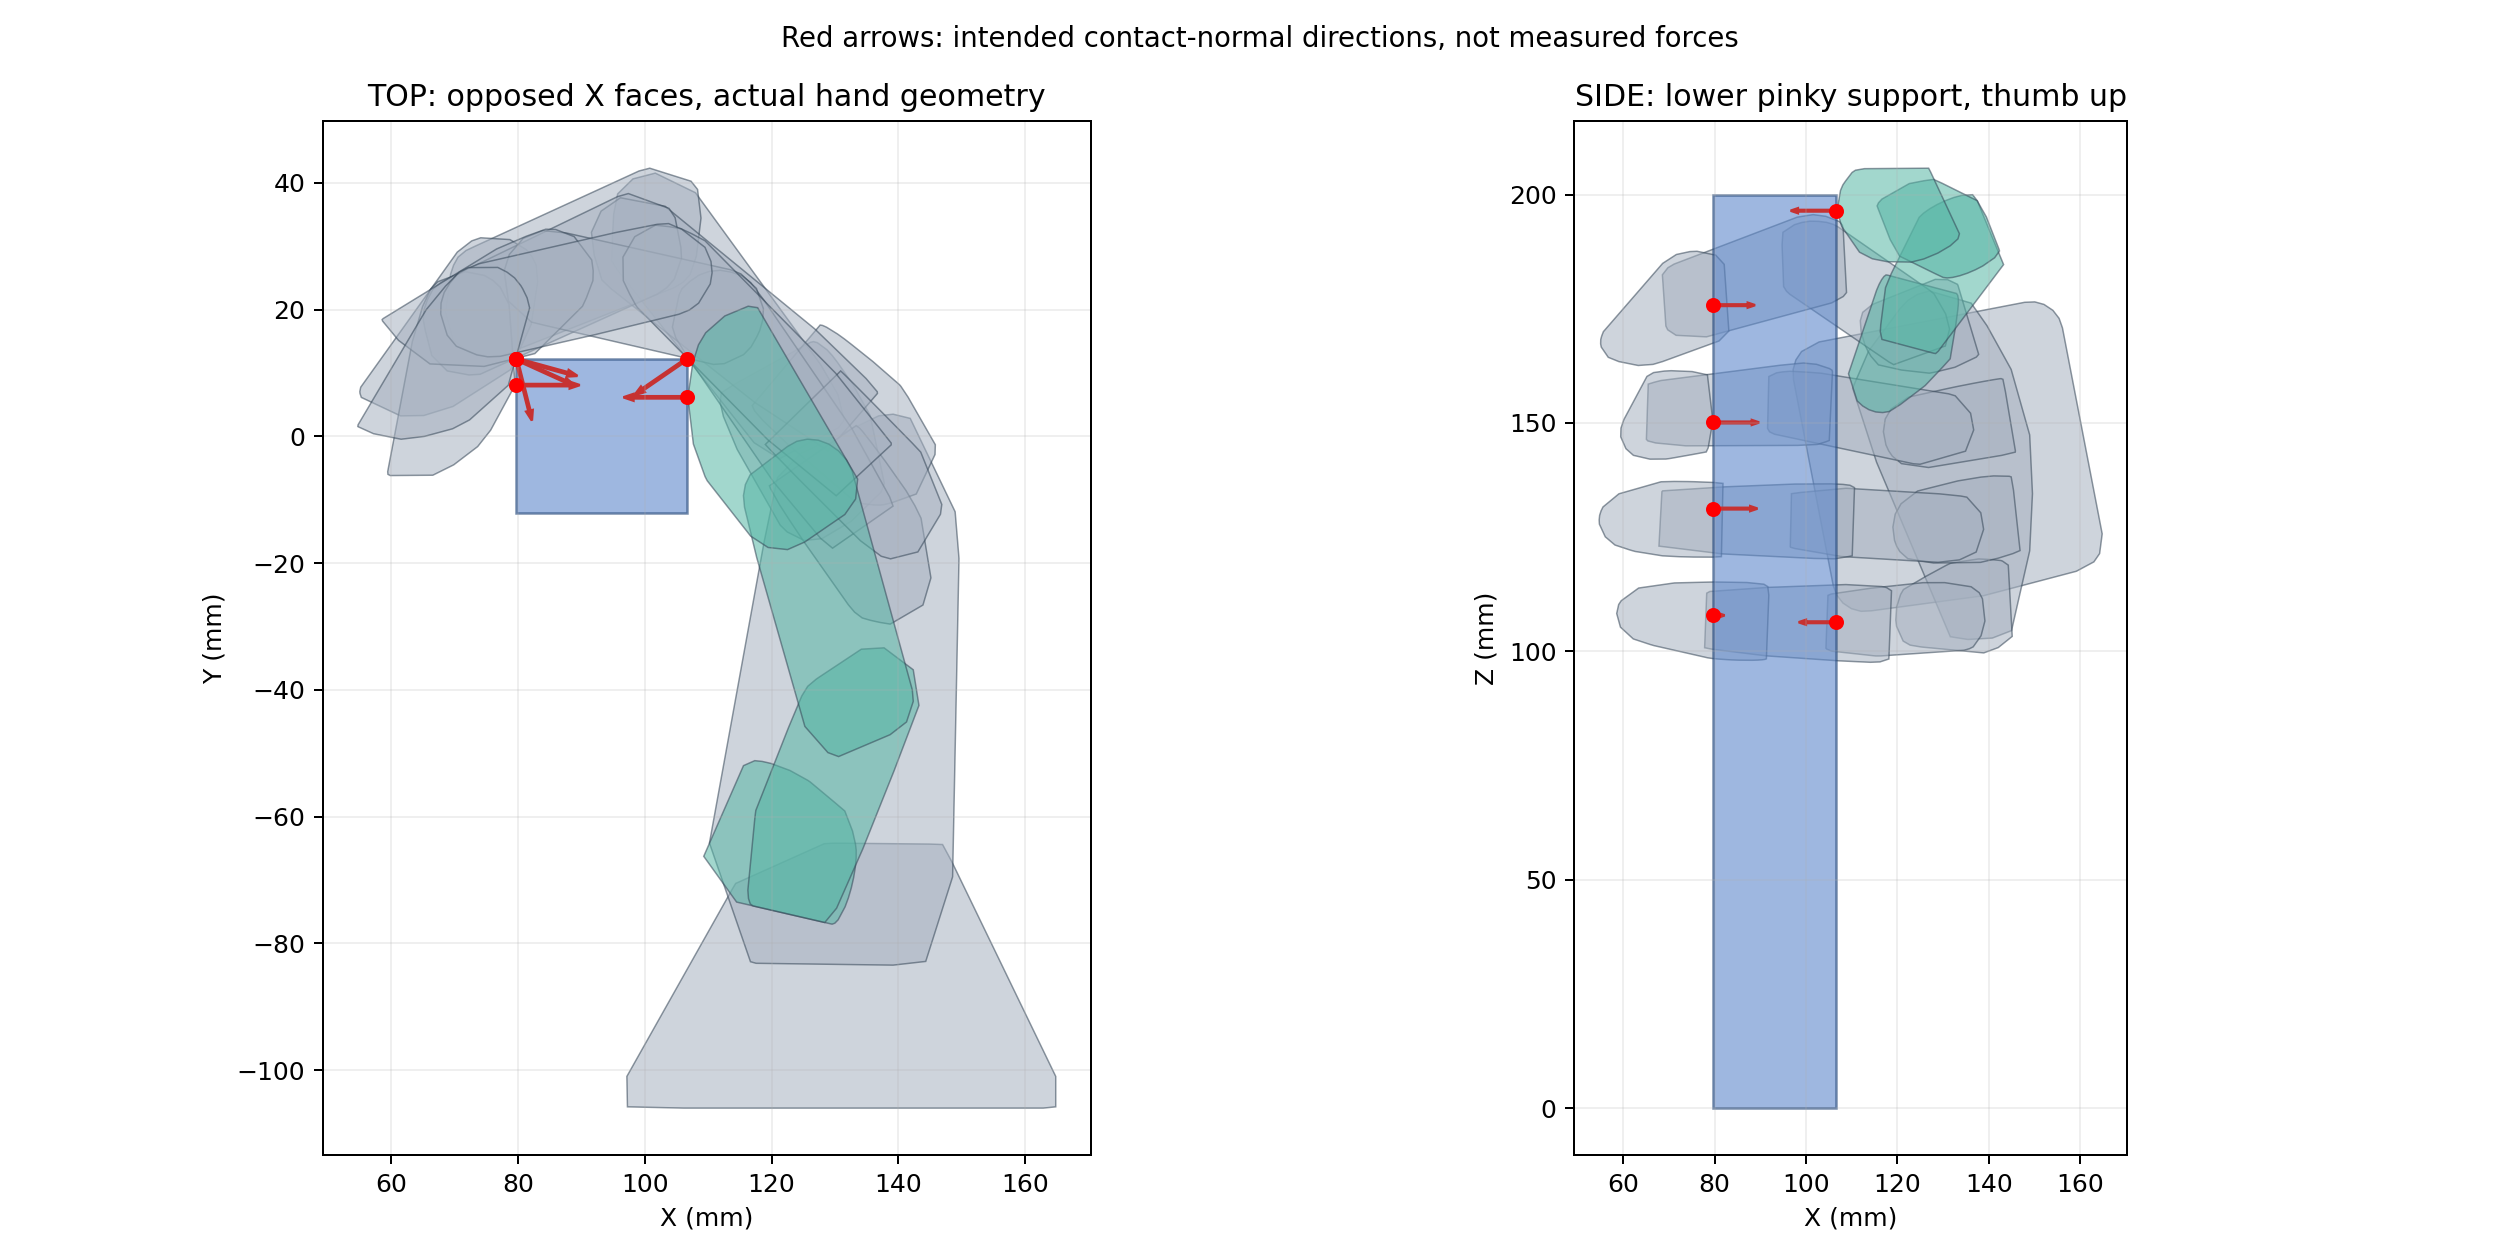
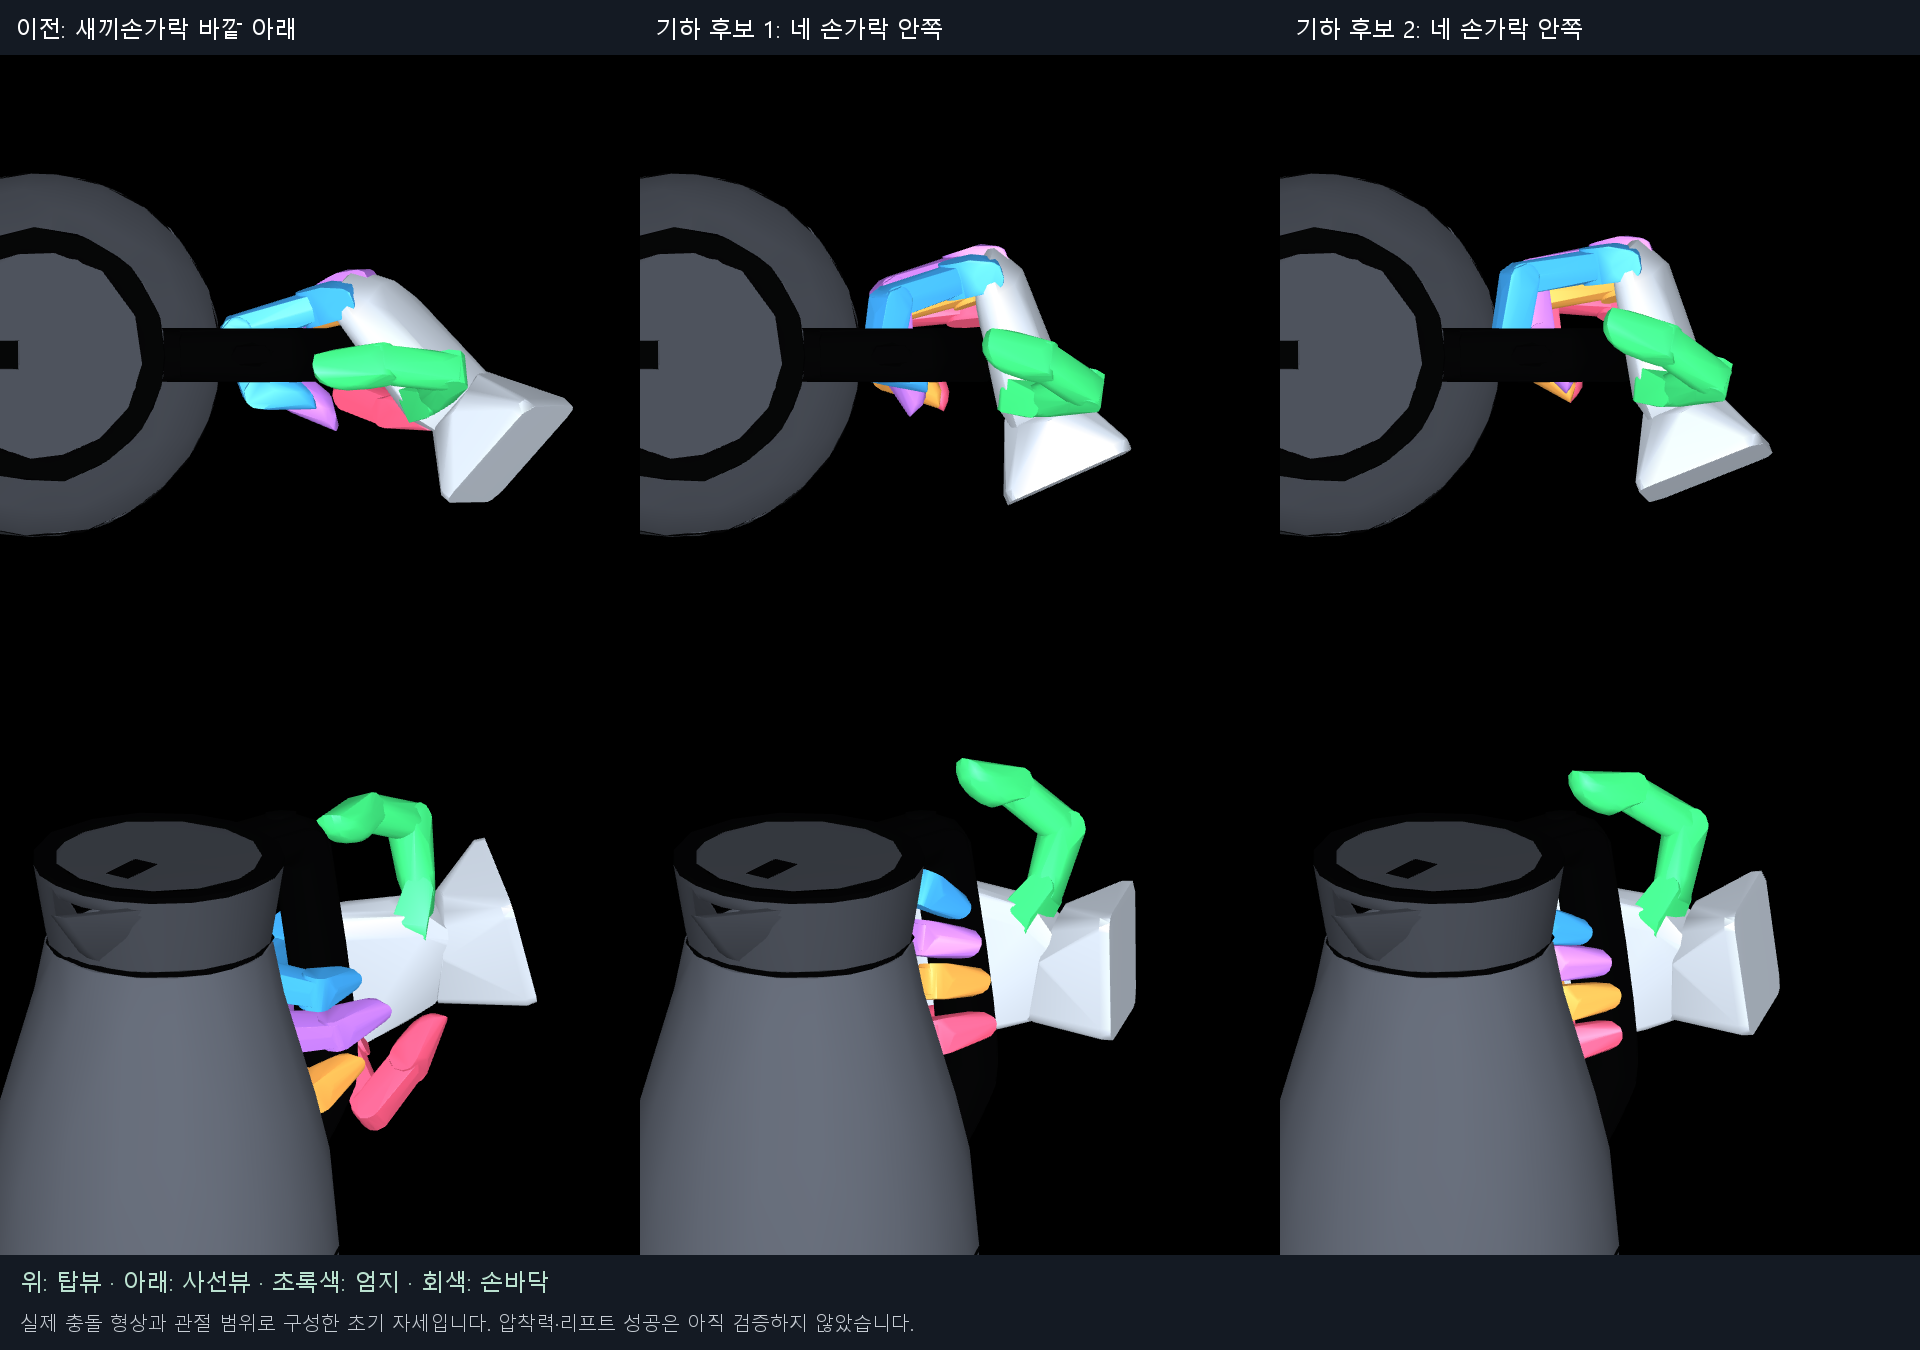
새끼손가락을 바깥으로 벌리면 아래쪽 받침을 만들 수 있지만, 횡하중을 좌우 구동 관절이 받는다. 이전 후보는 이 관절에서 최대 0.212 N·m를 기록해 손 모델의 한도 0.20 N·m를 넘었다. 이에 손목의 위치와 방향, 엄지를 제외한 16개 관절각을 함께 탐색했다. 새끼손가락의 초기 벌림각은 약 33°에서 5.2°로 줄었고, 엄지의 목표 자세는 유지했다.
무게와 회전 모멘트를 함께 지지하는 압착력
직립, 30°, 60° 자세에서 손가락과 손바닥의 접촉력을 구했다. 아래 식에서 fᵢ는 손이 주전자에 가하는 접촉력, rᵢ는 주전자 무게중심에서 접촉점까지의 벡터다. 중력은 무게중심에 작용하므로 그 점에 대한 중력 모멘트는 0이다.
힘 평형 Σ fᵢ + m g = 0
무게중심에 대한 모멘트 평형 Σ (rᵢ × fᵢ) = 0
각 힘을 접촉 법선과 접선으로 나누고, 마찰로 전달할 수 있는 접선력의 범위와 관절 토크 한도를 동시에 적용했다. 손을 벌리는 방향의 접촉 하중도 따로 계산했다. 정상 중량에서 힘과 모멘트를 평형으로 두면서, 같은 압착으로 중량의 1.25배를 지지할 수 있는 힘 배분이 존재하는지도 계산했다. 이 여유는 기하 계산값이며 실제 동작에는 500 g을 사용했다.
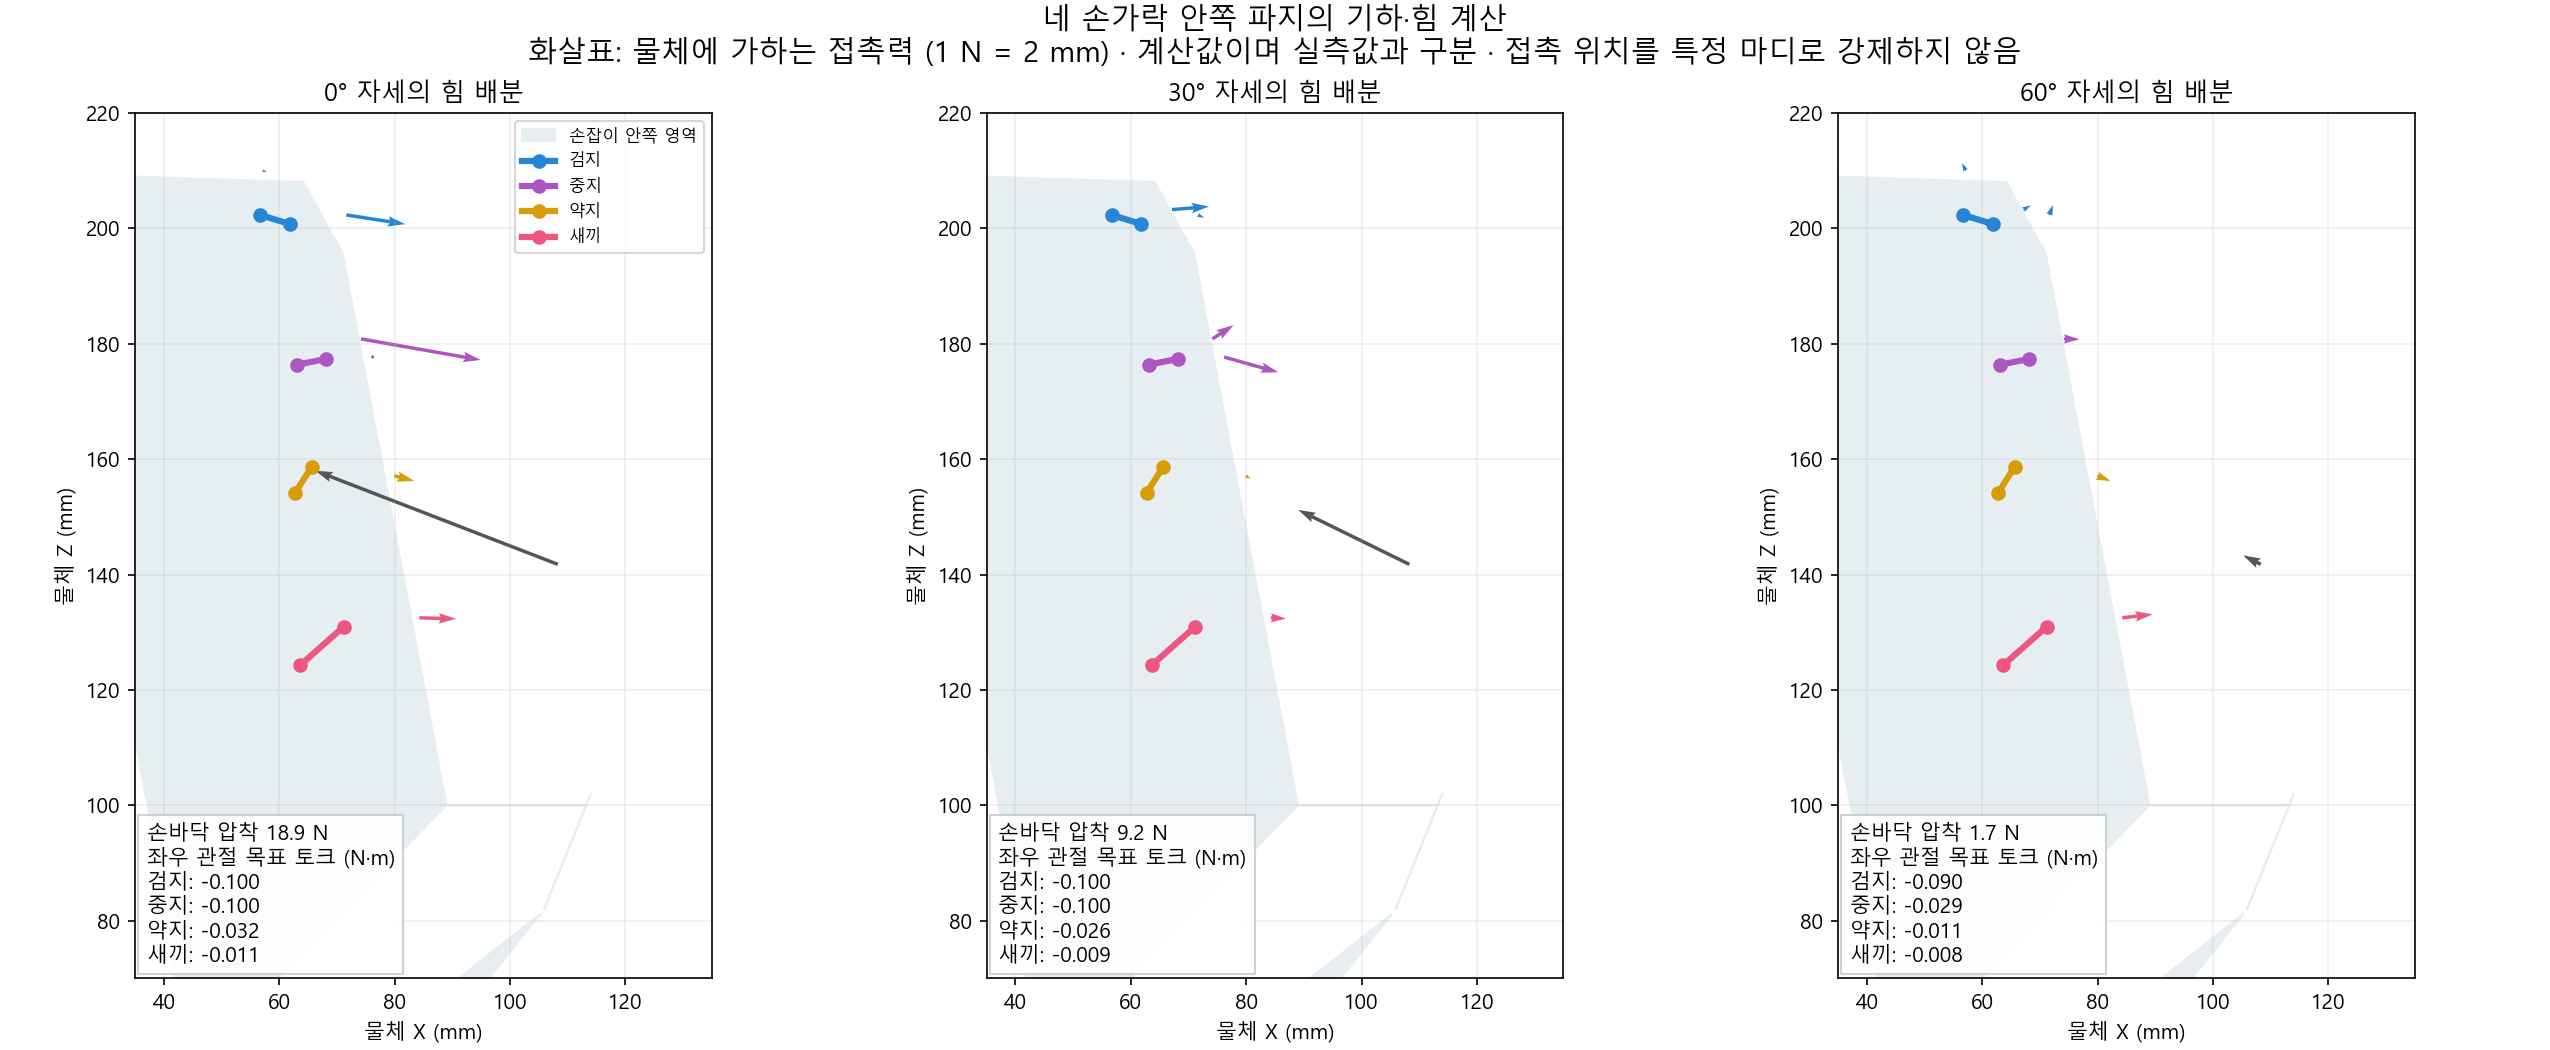
초기 압착에서는 목표 토크를 8초에 걸쳐 올렸다. 제어기는 10 ms마다 측정 토크를 읽고 관절 위치 명령을 최대 0.04 rad/s로 조절했다. 네 손가락의 좌우 관절은 기하 계산에서 0.10 N·m, 실행에서 0.16 N·m를 한도로 사용했다. 이 값은 실험의 구동 한도이며 실물 액추에이터의 연속 정격은 별도 측정 대상이다.
손가락별 하중과 주전자의 추종 결과
아래 값은 lift 이동 6초 동안 측정한 평균 법선력이다. 손바닥과 중지가 가장 큰 압착력을 냈고, 약지와 새끼손가락도 하중을 받았다. 두 실행 모두 lift부터 복귀 유지까지 기록된 모든 접촉력 표본에서 네 손가락 각각의 손잡이 법선력이 0.1 N 이상이었다.
Lift 중 평균 압착력과 새끼손가락 최대 횡하중
| 측정량 | IsaacLab 실행 | 독립 실행 |
|---|---|---|
| 검지 / 중지 | 4.91 / 9.19 N | 4.74 / 9.28 N |
| 약지 / 새끼 | 2.43 / 3.41 N | 2.27 / 3.34 N |
| 손바닥 | 13.66 N | 13.64 N |
| 새끼 최대 횡하중 | 1.15 N | 1.35 N |
| 새끼 좌우 관절 최대 토크 | 0.028 N·m | 0.030 N·m |
횡하중은 접촉력을 새끼손가락 좌우 관절의 운동 방향에 투영한 값의 절댓값을 접점별로 합산한 수치다. 초기 정착 때의 최대치는 각각 11.43 N과 11.45 N이었다. 영상에 표시한 마찰력은 접점별 접선력 크기의 합이다. 반면 손잡이 접선력의 수직 성분을 부호까지 더한 lift 평균은 각각 +1.40 N과 +1.36 N이었다. 무게를 지지한 총힘에는 접촉 법선력의 수직 성분도 들어간다.
독립 실행은 같은 초기 파지와 토크 목표를 사용했다. 비교 전 충돌 형상 30개, 구동기 40개, 질량·관성, 재질과 충돌 필터, 손목 구속을 대조했다. 테이블은 두 실행에서 같은 위치에 고정했다. 아래 결과는 IsaacLab 대표 실행 1회와 독립 실행 1회의 측정값이다.
같은 500 g 주전자의 동작 비교
| 측정량 | IsaacLab + Newton / MuJoCo Warp | 독립 Newton + MuJoCo Warp |
|---|---|---|
| Lift 유지 중 최소 상승량 | 120.56 mm | 120.25 mm |
| Lift 중 최대 기울기 | 2.62° | 2.62° |
| Pour 최종 회전각 | 58.71° | 58.70° |
| 복귀 후 각도 / 위치 오차 | 1.16° / 4.03 mm | 1.07° / 3.38 mm |
| Lift / pour 점수 (각 100점) | 60.02 / 76.95 | 63.76 / 79.20 |
| 종합 점수 (200점) | 120.04 | 127.52 |
복귀 오차의 기준은 붓기 직전 공중에서 측정한 주전자 자세다. 종합 점수는 2 × min(lift 점수, pour 점수)로 계산해 두 동작 중 낮은 쪽의 품질이 순위를 결정하게 했다. 실제 채택에는 복귀와 정적 평형 검사도 통과해야 한다.
정지한 뒤에도 힘이 평형을 이루는가
각 유지 구간의 마지막 0.5초 동안 손이 가한 접촉력과 중력을 벡터로 더했다. 이 잔류 힘 크기의 95백분위가 주전자 무게의 10%인 0.491 N 미만인지 확인했다. 같은 구간에서 잔류 모멘트, 선속도, 각속도와 테이블 접촉 하중도 검사했다.
| 실행 조건 | 동작 및 정적 평형 판정 |
|---|---|
| IsaacLab · lift 유지 3초 · 2회 | 두 번 모두 lift·pour·복귀 완료. 대표 실행은 lift 잔류 힘 0.029 N으로 통과했고, 두 번째 실행은 0.550 N으로 기준을 넘었다. |
| IsaacLab · lift 유지 5초 · 2회 | 두 번 모두 동작 완료. 각각 적어도 한 유지 구간에서 평형 기준을 넘었다. 기다리는 시간을 늘리는 것만으로는 반복 안정성을 확보하지 못했다. |
| 독립 실행 · lift 유지 3초 · 1회 | 세 동작 완료. lift 잔류 힘은 0.544 N으로 기준을 넘었고, pour와 복귀 후에는 각각 0.008 N, 0.015 N으로 정적 평형 검사를 통과했다. |
기록된 자세와 하중은 네 손가락 감싸잡기로 12 cm 상승과 약 59° 기울임이 가능함을 보여 준다. 남은 문제는 lift 정지 직후의 힘 변동이다. 접촉점 교체가 진동을 유발한다는 가설은 이 비교만으로 확인할 수 없다. 실험 범위는 액체가 없는 강체 주전자와 다중 점 접촉이며, 실물 장갑 외피의 탄성 및 실제 로봇에서의 진동은 측정하지 않았다.